无人机机载视觉与图传主控方案
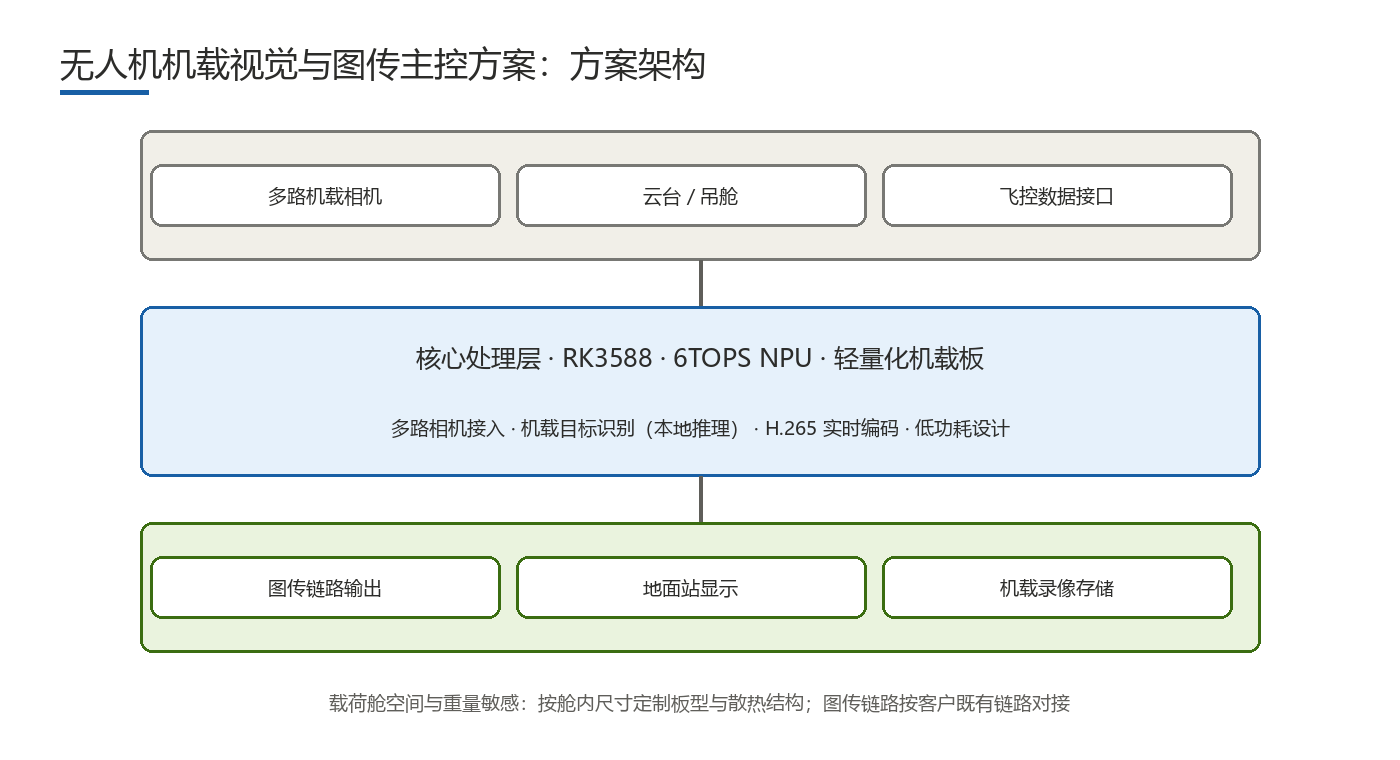
行业无人机执行巡检、测绘与应急任务时,机载端要接入多路相机、当场完成目标识别,并把画面编成低码率图传流。方案以 RK3588 核心板(6TOPS NPU)为平台,覆盖多路相机接入、NPU 边缘推理、H.265 实时编码与轻量化低功耗设计,模块化交付,图传链路按客户既有链路对接。免费需求评审,48 小时给选型建议。
场景痛点
- 多路相机同时接入,帧率与延迟难兼顾,机载算力吃紧
- 目标识别只能回传地面处理,链路带宽不够、时效性差
- 载重与功耗受限,通用工控板重量大、发热高、续航掉得快
- 相机接口与图传链路各家不同,整机集成反复返工适配
- 机型小批量迭代快,希望主控能复用、避免每型重做硬件
推荐硬件配置
| 主控平台 | RK3588 核心板(4×Cortex-A76 + 4×Cortex-A55),支持多路视频与推理并行 |
|---|---|
| AI 算力 | 6TOPS NPU,机载运行目标检测与识别模型,减少对回传链路的依赖 |
| 内存与存储 | LPDDR4/LPDDR5 与 eMMC 配置按路数选择,支持本地事件片段缓存 |
| 相机接入 | MIPI CSI 多路相机接入,支持按载荷结构定制线束与连接器(以芯片手册为准) |
| 视频编码与图传 | H.265 硬件编码,输出标准视频流,图传链路按客户既有链路对接 |
| 结构与供电 | 核心板加定制载板减重设计,宽压输入与散热路径优化,适配机载安装空间 |
软件能力
- 多路相机采集:MIPI CSI 多路同步接入与统一时基管理,避免画面漂移
- NPU 边缘推理:模型转换与量化部署,机载完成目标检测识别并输出结构化结果
- 编码与图传:H.265 低码率编码、码率自适应与标准流协议输出,对接客户图传链路
- 轻量化系统裁剪:按需裁剪系统组件与启动项,缩短上电到起流时间并降低功耗
- 事件记录与回传:按事件触发缓存关键片段,链路恢复后自动补传,兼顾带宽与取证
交付物与服务
- 需求评审(免费):梳理载荷形态、相机路数、识别目标与图传协议要求
- 硬件设计:核心板选型、载板与相机/图传接口设计、重量与散热核算
- BSP/驱动/算法:系统裁剪、多路相机驱动、模型转换与 NPU 部署
- 样机联调:地面链路与飞行实测,验证帧率、延迟、码率与温升
- 小批量与量产支持:小批量起订、量产测试方案与长期供货支持
常见问题
Q:无人机机载主控选 RK3588 还是 RK3576?
主要看算力与视频路数。多路相机加实时识别、编码码率要求高时建议 RK3588(6TOPS NPU);模型较轻、路数少且对功耗重量更敏感时可评估 RK3576 平台。把相机路数与模型类型发给我们,免费评审后 48 小时内回复选型建议。
Q:机载主控模块定制大概怎么核算成本?
成本主要由核心板配置(内存与存储)、载板与接口复杂度、结构散热件、结构与线束定制以及系统与算法工作量决定,具体以需求清单核价。建议先小批量起订做验证板,实测确认帧率、延迟与温升达标后再进入量产,避免一次性投入过大。
Q:图传链路能不能沿用我们现有的方案?
可以。方案输出标准视频流,图传链路按客户既有链路对接,我们负责编码参数、码率控制与链路握手部分的联调;如果客户链路使用私有协议,提供协议文档即可评估适配方式与工作量。
Q:机载振动与温度变化下怎么保证稳定?
结构上采用连接器防松、关键器件加固与散热路径优化,软件侧配置看门狗、异常自恢复与降级策略,例如降低码率或减少路数以保住图传。可靠性以实际工况实测为准,可在样机阶段安排振动与温升验证,验证项按项目要求确定。